Lecture 5
Abstract
我们用反馈构造锁存器和触发器,把它们扩展为寄存器与按地址读写的存储器,再以交通灯为例推导有限状态机的状态转移、编码和输出逻辑。
我们先把上一次建立起来的几个概念连在一起。一个 CMOS 反相器由上方的 PMOS 和下方的 NMOS 组成:上拉网络把输出拉高,下拉网络把输出拉低。把这样的门组成更复杂的组合电路后,输入的变化需要经过一段时间才能传播到输出。传播延迟 给出最终值稳定的最晚界限,污染延迟 给出输出最早可能开始变化的界限。沿输入到输出的各条路径累计门延迟,最大的一条就是关键路径。我们今天要利用这些门构造存储单元,再把计算和存储组织成能够一步一步运行的系统。
1. 毛刺:暂时变化不一定是最终答案
在进入存储之前,我们再看一个现象,叫 glitch 或 hazard,通常称为毛刺或冒险。假设一个输出按逻辑功能应当保持高电平,但在电路转换过程中,它短暂地掉到低电平,过一会儿又恢复高电平。这段额外变化没有实现我们需要的新功能,却是真实发生的电平跳变。
为什么会这样?组合电路中,不同路径的传播时间可能不同。一些信号先到,另一些还没到,输出就可能经历短暂的中间状态。这也是我们不能在污染延迟一过就把输出当成正确答案的原因。最终的稳定值需要等到传播延迟给出的界限以后才有保证。
毛刺还有功耗代价。晶体管切换要给电容充放电,高到低、低到高都会涉及能量消耗;即便这些切换最终互相抵消,消耗过的能量也不会回来。我们可以记住,毛刺带来的额外开关活动可能占据不可忽略的功耗。课堂把这一点作为了解内容,不作为这次展开的考试重点。
课堂以约 20%—30% 说明毛刺额外功耗的量级;课件印刷第 10 页另列 20%—70%。
2. 二餐入口的计数器,为什么需要记忆
我们先考虑一个简单的设计问题:假设二餐只开放一个入口,我们想记录每天有多少顾客进入。门口的人每见一个顾客就按一下计数器,显示数便增加 1;另一个按钮可以把它复位到 0。输入是按钮或相应的进入信号,输出是目前的总人数。
如果只有组合逻辑,能不能实现这个计数器?加法器当然已经会做加法,但它只能根据眼前的输入给出输出。要得到新总数,我们需要两项输入:本次增加量,以及上一次的总数。后一项必须在两次事件之间保存下来。于是结构应该是:把当前保存的结果取出来,与新输入相加,再把新结果保存回去。
若用 表示已保存的计数, 表示本次是否加一,那么这个过程可以写成
组合逻辑加上存储单元,就有了时序逻辑的基本结构。它的行为依赖当前输入,也依赖过去输入留下来的状态。
3. 交叉耦合反相器怎样保存一位
最简单的起点是两个反相器交叉耦合。我们把第一个反相器的输出接到第二个的输入,再把第二个的输出接回第一个的输入。用 和 标记两个节点,它们在有效稳定状态下满足
这对关系有两种数字稳定解:,或 。例如现在 ,它经过一个反相器产生 0,再经过另一个反相器又得到 1,反馈回来的值与原值一致。 时也一样能够自洽。因此,只要供电维持且电路已进入相应的稳定状态,这个闭环就能保持一个 bit。
但存下来还不等于能够方便地使用。我们可以从 引出所存的值,却还没有一个明确的数据输入端,让外部决定下一次要写入 0 还是 1。这就像有了一个能保持的容器,还要给它设计可控的写入方式。
我们也借此区分几类常见存储:处理器内部的寄存器速度快,但资源有限、成本较高;缓存通常使用 SRAM;主存通常使用 DRAM;关机后仍能保存数据的 SSD 又是另一类实现。我们这次沿着交叉耦合结构去理解寄存器的构造,SRAM 和 DRAM 的具体结构留待后面。
4. R-S 锁存器:能置位、能复位、能保持
我们把刚才的两个反相器扩展为交叉耦合的 NOR 门,每个门在反馈输入之外再加一个外部输入,就得到 R-S 锁存器。 是 reset,复位; 是 set,置位。按课件中 的标记,其关系可以写成
先问怎样让 。我们设 。因为 ,产生 的 NOR 门必定输出 0;这个 0 反馈给另一门,与 一起经过 NOR,得到 。于是这不是凭空猜一个结果,而是输入先强制一边,再由反馈确定另一边。
如果要让 ,利用电路的对称性,设 。 直接把 压到 0,随后另一边得到 。写完之后还需要保持:把 都恢复为 0,两个 NOR 门便分别相当于对反馈信号取反,回到交叉耦合反相器的行为。无论之前存的是 0 还是 1,都可以继续保持。
| 的行为 | ||
|---|---|---|
| 0 | 0 | 保持此前的 |
| 0 | 1 | 置位, |
| 1 | 0 | 复位, |
| 1 | 1 | 禁止作为正常存储操作 |
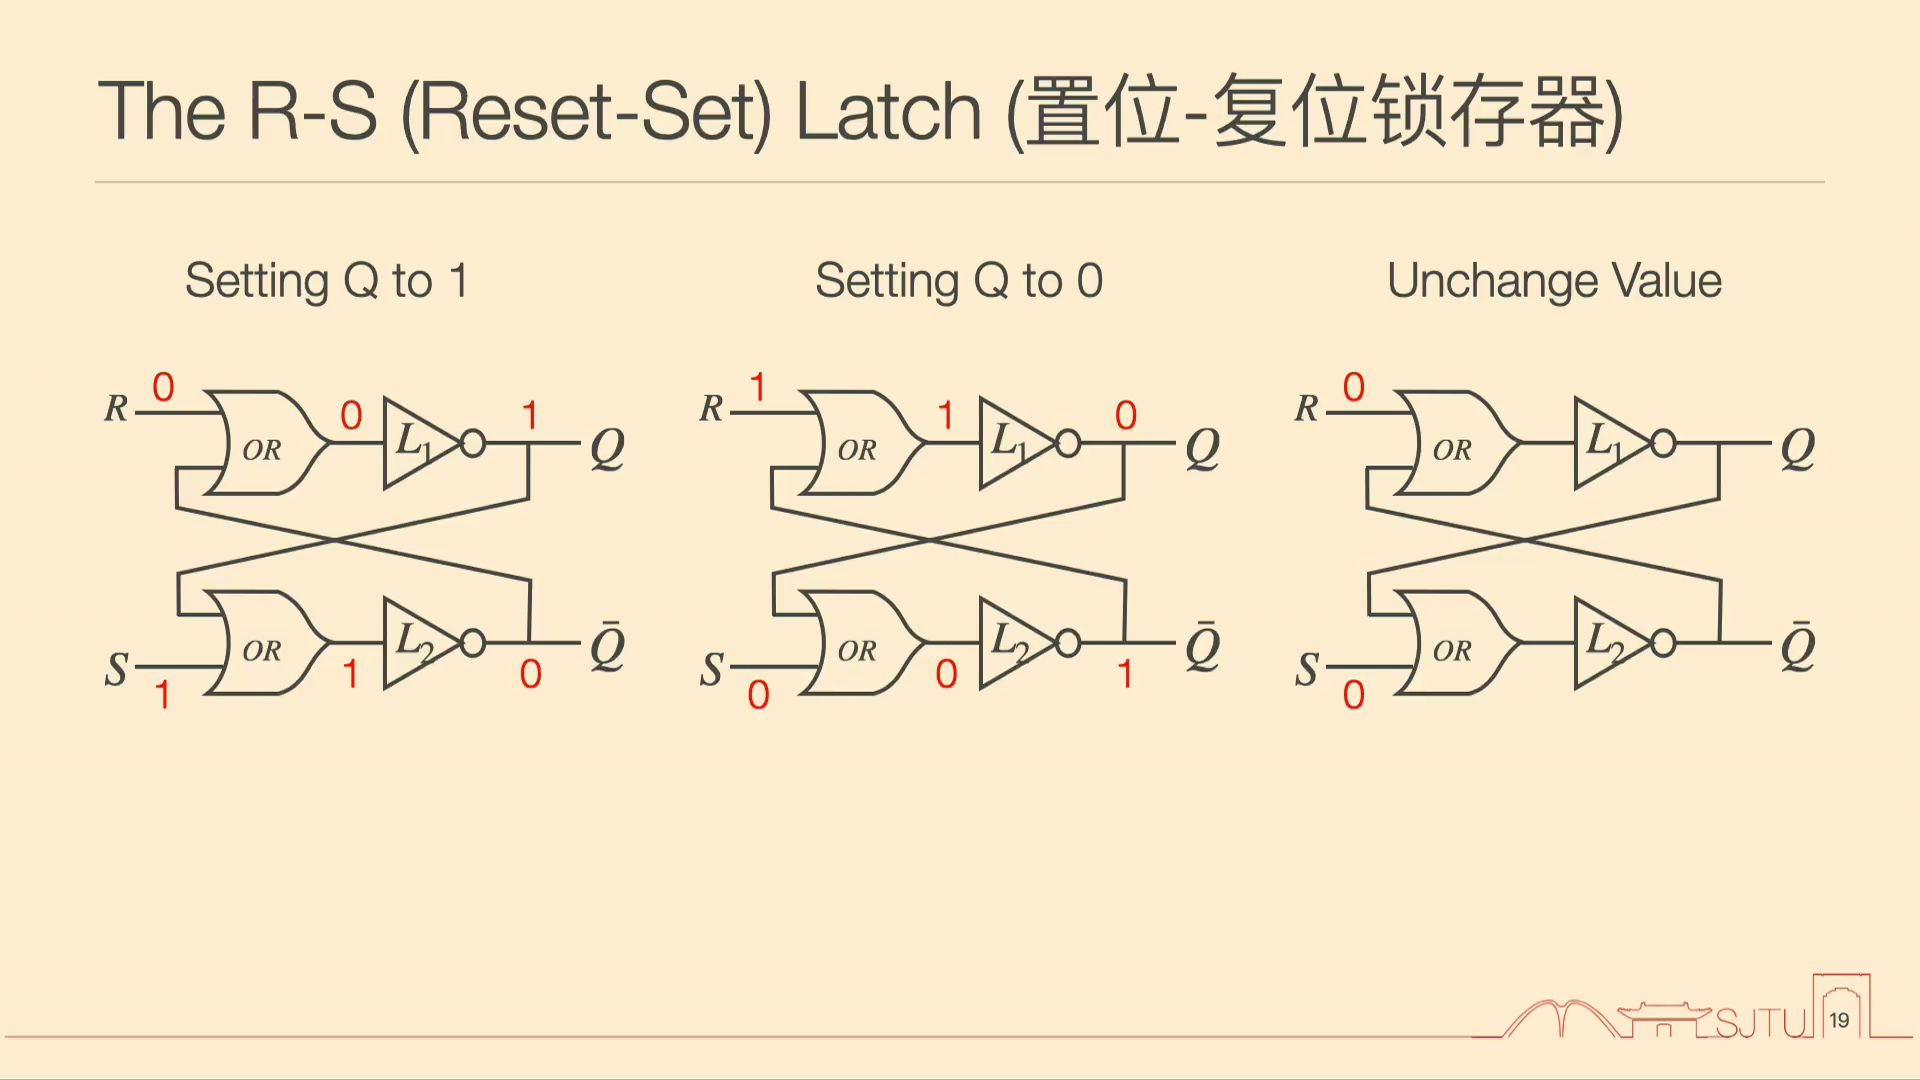
最后一行为什么不允许?如果 持续存在,两个 NOR 门都会被外部的 1 强制输出 0,因此 和标作 的节点同时为 0,破坏了互补关系。两个输入再一起撤销时,最终恢复到哪一个有效存储状态也没有得到可靠规定。
纠错:口述称 时会持续振荡;按两个 NOR 门的真值关系,输入持续为 1 时两输出均为 0,撤销输入后的存储结果不可靠。
现在我们确实有保持、写 1、写 0 三种功能了,但接口还不够方便。若问“我们要写什么”和“什么时候允许写”,R-S 输入把这两件事混合在了一起。我们更希望有一个单独的数据 , 就表示要写 0, 就表示要写 1;另外再用一个控制信号决定这次到底写不写。
5. 另一种实现:NAND 型 R-S 锁存器
在改进接口以前,我们先看一个容易混淆的变体。同样可以用交叉耦合 NAND 门实现 R-S 锁存器,不过控制极性与 NOR 型相反。为了区分,我们把它们记成低有效输入 :
| 的行为 | ||
|---|---|---|
| 1 | 1 | 保持 |
| 1 | 0 | 置位为 1 |
| 0 | 1 | 复位为 0 |
| 0 | 0 | 禁止 |
课件把这些输入直接标成 R 和 S;这里加上横线只是为了清楚表达“低电平有效”。不要把两种实现的表混用:NOR 型是两个 0 时保持、两个 1 禁止;NAND 型是两个 1 时保持、两个 0 禁止。判断它们时,仍然可以回到门的真值关系逐步推导,而不是仅靠名称记忆。
6. D 锁存器:把数据与写入控制分开
我们回到 NOR 型 R-S 锁存器,在前面加两个 AND 门和一个反相器。数据输入叫 ,控制输入叫 ,让
这样设计的巧妙之处有两点。第一, 时,R-S 的置位或复位由 决定;第二, 时,无论 是什么,,总是进入保持状态。两个 R-S 输入在稳定布尔值下不会同时为 1,因为 与 不可能同时为 1。
我们把四种情况都推一遍。当 时,,所以 。当 时,,所以 。当 时,两个与门都输出 0,所以 保持旧值;当 时还是一样。于是得到
| 的行为 | ||
|---|---|---|
| 1 | 1 | 写入 1 |
| 1 | 0 | 写入 0 |
| 0 | 1 | 保持 |
| 0 | 0 | 保持 |
或者简洁写成
这就是 D latch,数据锁存器。数据是什么由 决定,允许不允许写由 决定。门电路图可以进一步抽象成一个方框,标出 D、控制端以及 输出。课件中也把控制端标成 CLK,因为后面我们会用时钟来控制它。
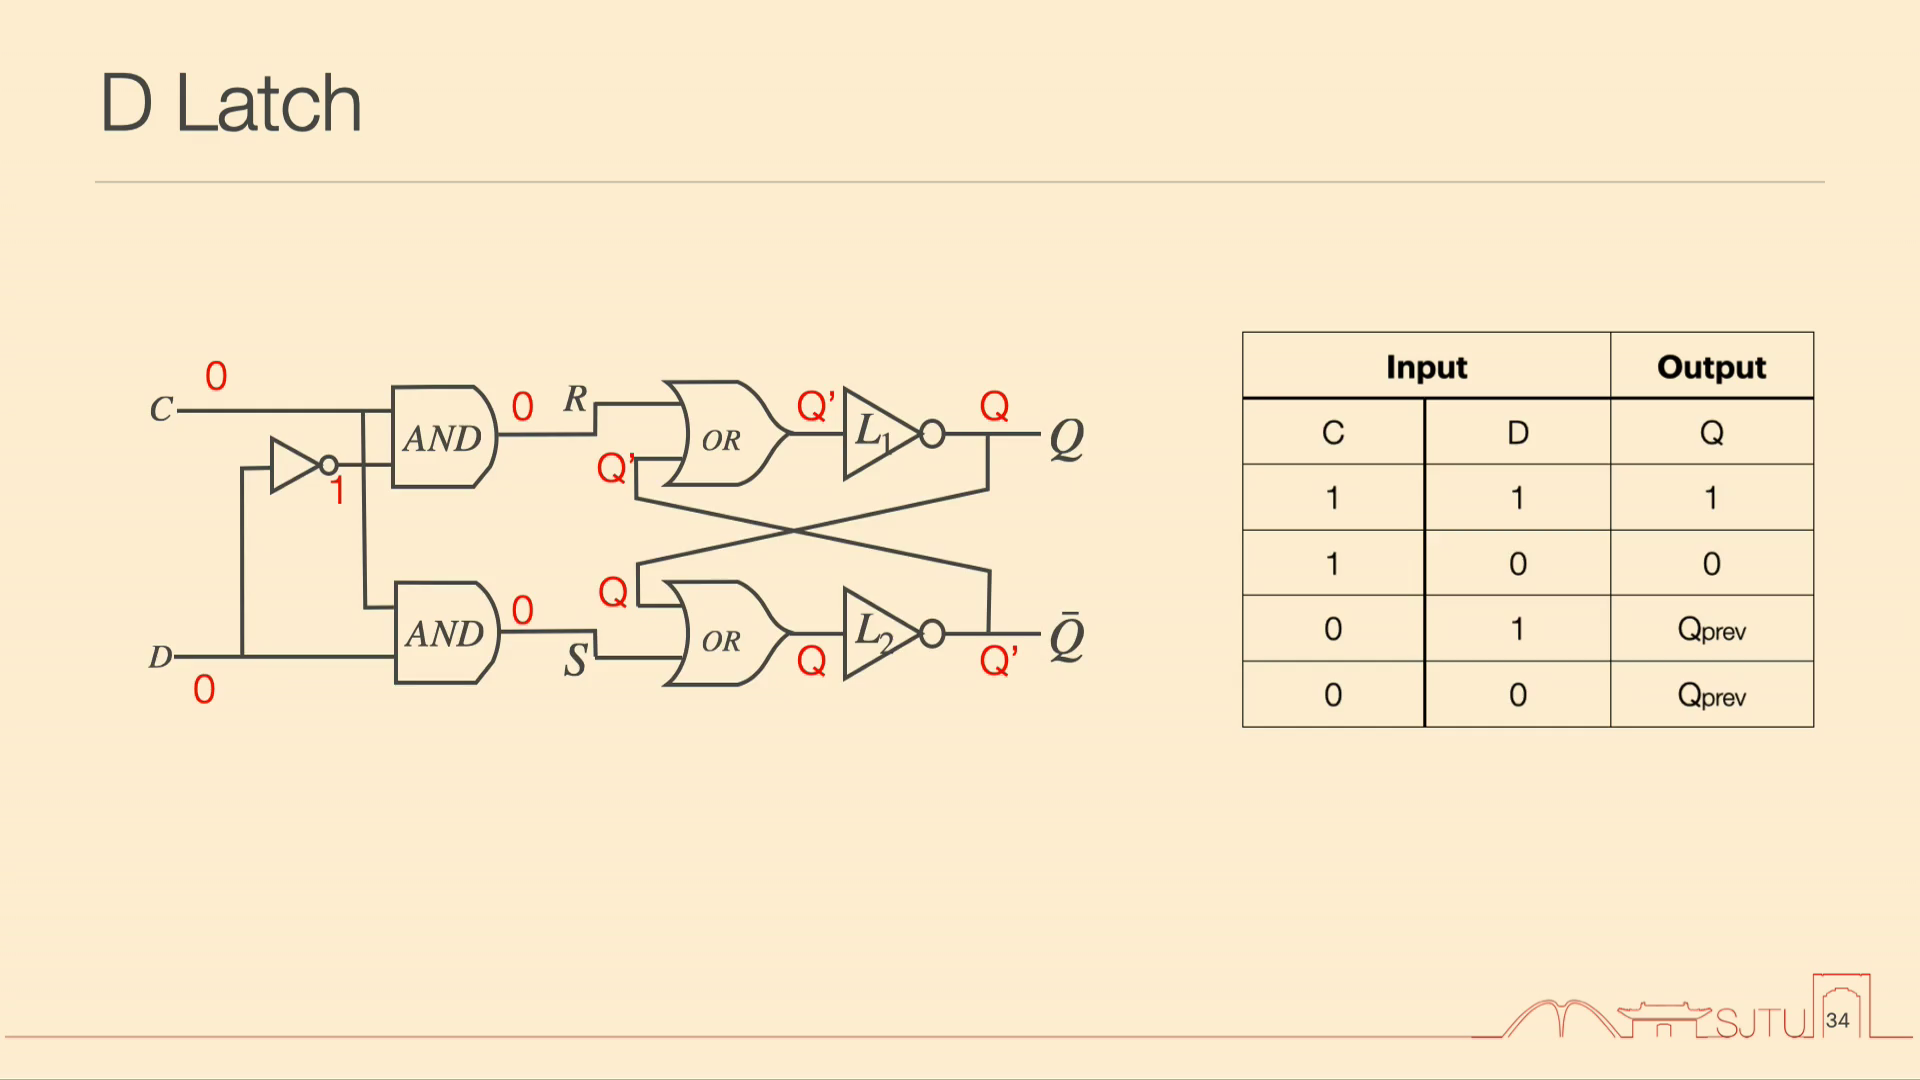
这里必须把上次的延迟概念带进来。 的变化经过与门及反馈门才能到达 ,所以写入不能靠一个任意短的控制脉冲。我们需要给电路足够的传播时间,让要写入的值确实到达并稳定;再把 拉低,才把它锁住。
当 时,D 锁存器是 transparent,透明的。透明不是没有物理延迟,而是说输入的变化在传播后会跟随到输出;在整个高电平有效期间, 变, 就可能跟着变。 时,输入的后续变化才被挡住, 保持先前值。所以它是电平敏感的,课堂称为 level-triggered,不能把它理解成只在 上升的那一瞬间写一次。
7. 透明期间的毛刺为什么会成为问题
我们画三条波形:CLK、输入 D、输出 Q。高电平有效的 D 锁存器在 CLK 为低时保持,在 CLK 为高时跟随输入。假设 D 先从 0 变成 1,而那时 CLK 正低,Q 不动;等 CLK 变高,输入才传到输出。若高电平期间 D 又出现一个小的下凹,Q 也可能跟着下凹;若 D 在 CLK 仍高时从 1 变成 0,Q 也会在传播延迟后变成 0。
课堂波形为突出功能,常把输入输出的转换画在同一竖线上,但物理上输出应比输入晚一些。还有一个问题是,若 D 在锁存器快要关闭时改变,输入的传播与控制关闭可能重叠,就不能仅靠理想波形判断这次究竟保存了哪一值。我们现在不展开更细的时序参数,只记住:既要留传播时间,也不能把“关闭附近随便变化”当作可靠操作。
我们想要一种更便于控制的行为:在规定的时刻取一次输入,此后无论输入在这个周期内怎样变化,已保存的输出都不跟着变化。这样就引出了 D 触发器。
8. D 触发器:在时钟上升沿采样
D flip-flop,也叫数据触发器,在本课使用的是上升沿触发类型。它只在时钟由 0 变成 1 的上升沿采样 D,然后在自身传播延迟后更新 Q;在相邻有效沿之间,输出保持稳定。我们常用
来表示它的功能。这里的 表示更新后的存储值,并不是说输出在数学意义上零时间完成变化。
回看刚才的波形:D 在两个上升沿之间出现短暂变化,若没有影响到采样时刻,它不会被输出跟随。D 已经稳定成新的值后,只有下一个上升沿到来,Q 才捕获这个新值。我们希望控制采样时刻,使组合电路有时间完成计算,再取它的最终结果。触发器不会自动辨认“这是不是毛刺”;可靠性仍依赖采样时刻安排正确。
课件用两个 D 锁存器说明实现:前一个叫 master,后一个叫 slave,中间节点连接前者输出与后者输入;两个控制端接互补的时钟。上升沿触发的图中,master 使用反相时钟,slave 使用原时钟。
为了读懂这张图,我们可以补上如下工作过程。CLK 为低时,master 打开跟随 D,slave 关闭而保持旧输出;CLK 上升时,master 关闭并保存刚才的 D,slave 打开,把 master 保存的值传到最终 Q。CLK 高电平期间,master 已经关住,即使外部 D 继续变化,也不能穿过 master 改变最终结果;CLK 下降时 slave 又关住。课堂展示了结构而没有逐项展开内部时序,这个过程是帮助理解结构的补全。
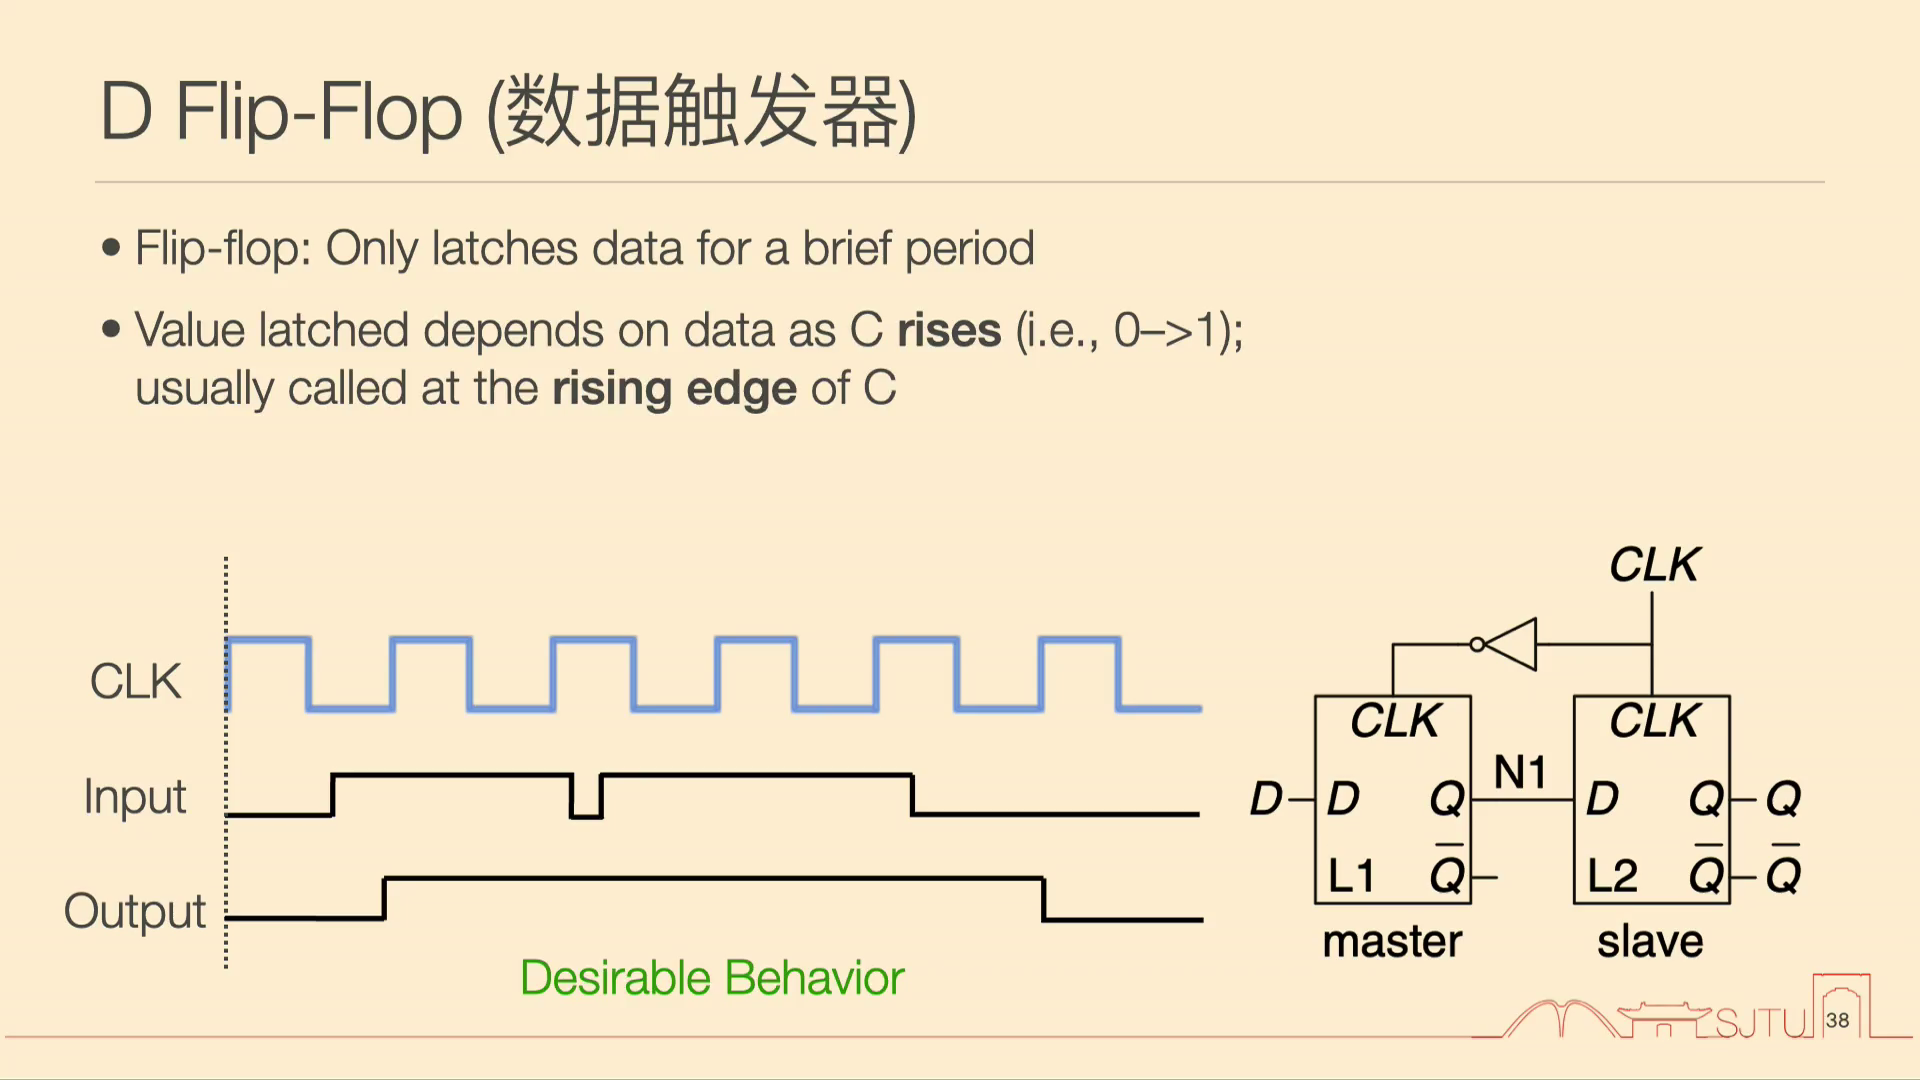
在电路符号上,我们用时钟端的小三角表示边沿触发。它与只画电平控制端的锁存器要区分开。今天用这种边沿触发存储单元来理解寄存器。
9. 从一位触发器扩展为多位寄存器
一个触发器保存一个 bit。若要保存四位数据,我们并排放四个触发器,分别接 ,输出为 ,把它们的时钟端接到同一个控制信号。这样在同一个有效沿,四位数据一起更新;其他时间则一起保持,构成一个 4-bit register。
更多位的寄存器也是同一思路:增加一位存储就增加对应的一位触发器。控制共享,数据各有各的通路。后面图中的一条线上画一个斜杠再写数字,表示这里实际上是一束多位信号,例如 位状态或者 位输入,而不是只有一根一位导线。
10. 地址空间与可寻址单位
再向上看,memory 不仅要存数据,还要能指明“我们要访问哪一个位置”。它由若干可以写入或读出的 location 组成,每个位置有唯一的 address。如果有四个位置,需要两位地址才能区分它们:00、01、10、11。一般地, 个位置需要 位地址。
还有一个独立的量叫 addressability,可寻址单位的位数,也就是每一个地址所对应的位置保存多少位信息。课件例子中每个位置存 8 位,所以 addressability 是 8 bits。x86 中一个地址通常标识一个字节,这就是按字节寻址。地址有几位与每个地址对应几位数据,不能混在一起。
例如四个位置、每位置八位,地址位宽是 2,总数据容量则是 位。若位置数不是 2 的整数次幂,表示所有位置至少需要 位,并要处理多出来的编码;课堂以下使用的都是二的幂,因而没有这项额外问题。
11. 搭一个总共六位的存储器
现在我们设计一个小到可以完全画出来的存储器:总共 6 bits,addressability 是 3 bits,所以只有两个地址位置。地址 0 存三位,地址 1 也存三位。我们需要一位地址 ,以及两行、每行三个一位存储单元。
| 地址 | 数据 |
|---|---|
| 0 | |
| 1 |
先考虑读。输入是地址,输出是对应位置中的三位数据。我们要每次选中一行,屏蔽另一行。上一节的解码器正好做行选择:
当 ,;当 则相反。对每一列 ,让选行信号与该行数据 AND,再将两行结果 OR:
于是,被选中一行的数据乘 1 后通过,未被选中一行的数据乘 0 后消失。三个列电路并行工作,就一次读出一个三位字。把这段电路抽象起来,前面是 decoder,后面是 MUX。
再考虑写。我们需要三位输入数据 ,还有一个 Write Enable 信号,记为 。数据可以接到两行对应列的数据端,但写入控制不能无差别地接给所有行,否则同一次写会同时覆盖两个地址。我们应当把全局写使能与各行选择相结合:
只有“本次允许写”且“本行被地址选中”,该行才更新;另一行保留原值。如果 ,无论地址选哪一行,都不写入。
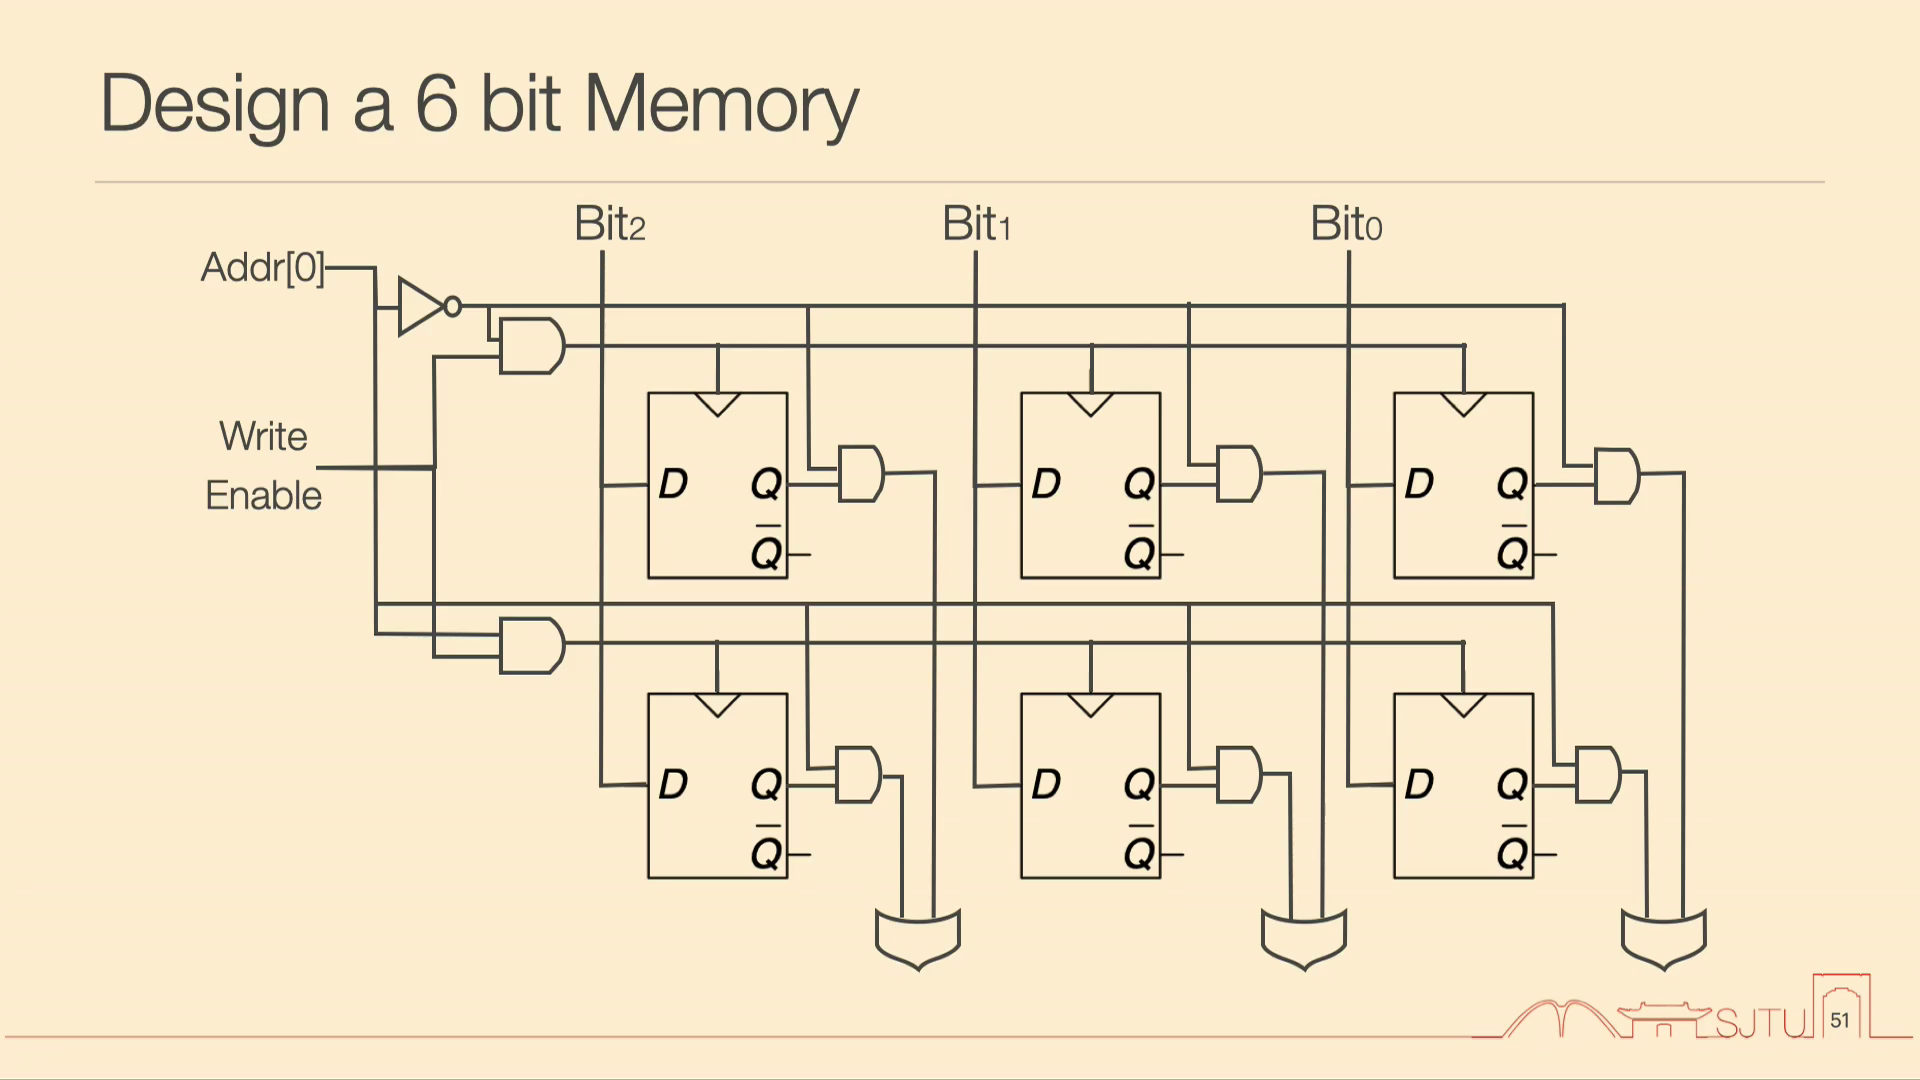
扩大到四行或更多行,存储单元、地址译码、数据选择这三个角色没有改变,只是地址更多、decoder 和 MUX 也更复杂。真实主存不一定用寄存器阵列实现;这里通过一个小阵列,把“按地址读”和“按地址写”怎样由已有积木完成讲清楚。
12. 有限状态机:计算逻辑与状态寄存器的闭环
现在回到计数器。我们已经有能计算的组合逻辑,也有能保存中间结果的寄存器,于是“存储上一结果”的那个神秘盒子不再神秘。寄存器保存当前状态,组合逻辑根据当前状态与外部输入算出下一状态,时钟到来再把下一状态保存起来。单独的组合逻辑缺少的正是对状态信息的保存。
我们用 FSM,Finite State Machine,有限状态机来描述这种系统。每个状态是系统在某个离散时刻所有相关信息的一份快照。交通灯、电梯、风扇控制器乃至微处理器,都可以从状态和状态转移的角度理解。
要把一个状态机定义清楚,需要说明有限的状态集合、外部输入、外部输出、完整的状态转移规则,以及每个外部输出由什么决定。画出状态图时,圆圈表示状态,带条件的箭头表示满足什么输入时转到哪一个状态。状态名只是描述,真正实现还需要编码成 bit。
硬件框图可以分成三部分:next-state logic、state register、output logic。若当前状态是 位向量 ,外部输入是 位向量 ,则下一状态逻辑计算
下一状态送到 位寄存器的数据端,有效时钟沿更新后,又从寄存器的输出反馈给下一状态逻辑。课件中的输出逻辑只由当前状态产生输出:
其中 是 位输出。这样的输出组织属于 Moore 型。我们接下来的交通灯就是这种结构:知道当前状态,就已经知道两组灯应是什么颜色。
13. 交通灯例子:先把需求变成状态图
考虑两条相交道路 Academic Avenue 和 Bravado Boulevard。用 A、B 简记它们。每条路有一个传感器: 表示 A 路上有人, 表示无人; 同理。两组灯分别记为 ,每组可取绿、黄、红三种颜色。
当前获得绿灯的一条路只要还有人,就继续保留绿灯;一旦无人,先进入该方向黄灯状态,再把通行权交给另一条路。每次时钟更新决定下一个状态。
我们定义四个状态:
| 状态 | ||
|---|---|---|
| 绿 | 红 | |
| 黄 | 红 | |
| 红 | 绿 | |
| 红 | 黄 |
复位先进入 。在 ,只要 就留在 ; 才转到 。在 ,下一次无条件转到 。在 ,只要 就保持, 才转到 。在 ,下一次无条件回到 。
这个策略还有两个值得读懂的结果:若两条路都无人,它会不断经过四种状态循环;若当前绿灯方向持续有人,它就一直占有绿灯,即使另一条路也有人。
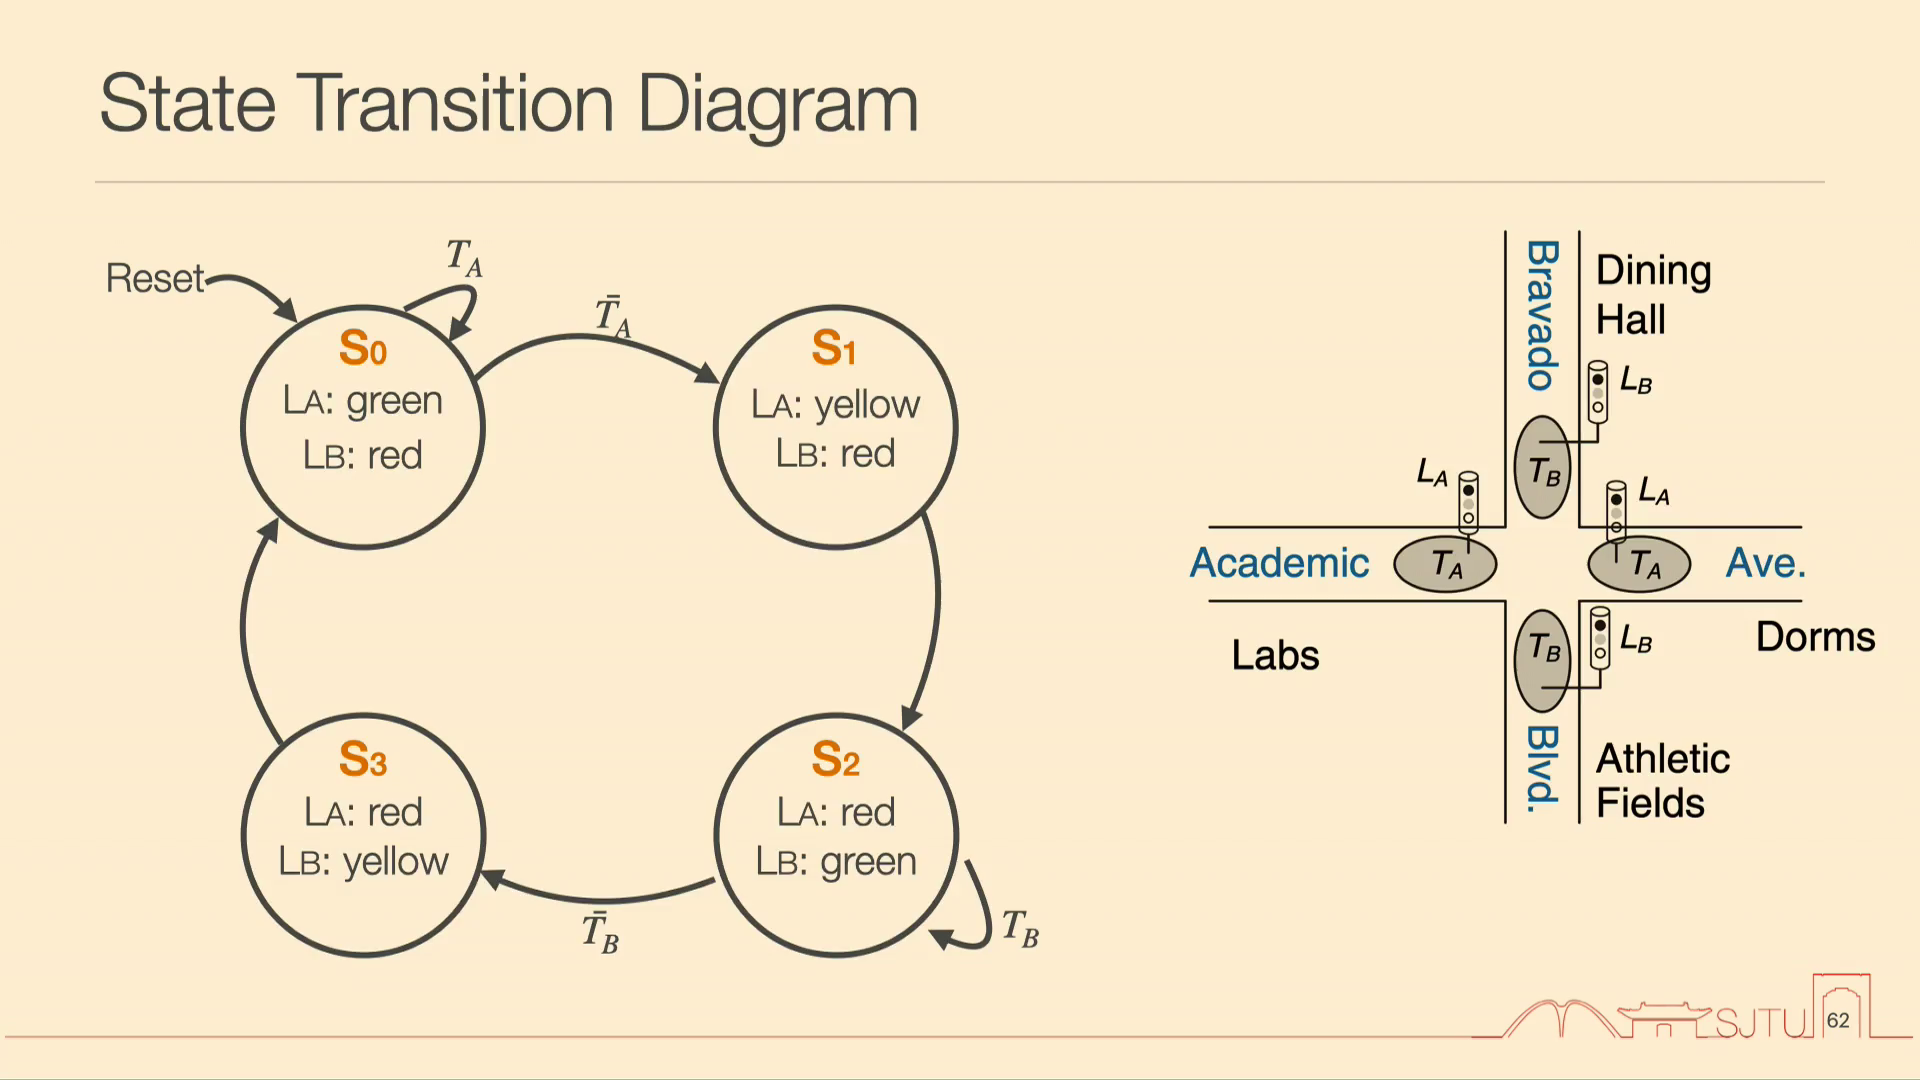
把状态图整理成表格:
| 当前状态 | 下一状态 | ||
|---|---|---|---|
| 0 | |||
| 1 | |||
| 0 | |||
| 1 | |||
这里的 表示该输入不影响这一行的转移结果,不是一个“未知的物理电平”。例如当前在 时,只看 , 为 0 或 1 都不改变本行结论。
14. 状态编码:把转移表变成布尔表达式
四个状态至少需要两位编码。我们使用最直接的一种:。为避免把状态名 和某个编码位混淆,下面用小写 表示当前状态的高、低位,用 表示下一状态的两位。
| 00 | 0 | 01 | |
| 00 | 1 | 00 | |
| 01 | 10 | ||
| 10 | 0 | 11 | |
| 10 | 1 | 10 | |
| 11 | 00 |
一旦有了这张表,我们就能用上次的 SOP 方法。先看高位 :当前状态为 01 时,下一状态是 10,高位为 1;当前状态为 10 时,无论 是什么,下一状态高位也都为 1。写成课件展开的形式就是
后两项合并时用到 ,所以
这也可以直接读出来:当前状态两位不同,高位下一次为 1;两位相同,高位下一次为 0。
再看低位 。只有两种条件使它为 1:当前状态为 00 且 ,或者当前状态为 10 且 。所以正确的式子是
课件公式纠错:Lecture 6 的 PDF 物理第 241—242 页(印刷第 69—70 页)把这个式子首项的 写成了 。这不是抽取时丢失横线:原 PDF 页面也是如此。按状态表第一行, 必须有 ,所以首项必须含 。此外较早动画页 238—239(印刷 66—67)把状态 10 的传感器条件列错放到 下,后续页已改回 ;本篇统一按状态图及后续正确的表格整理。
我们可以用两行快速检查:在 00、 时,首项为 1,下一状态得到 01;在 10、 时,第二项为 1,高位也为 1,得到 11。这样公式与原来的状态图逐行吻合。
15. 输出编码:状态决定灯色
现在还需要把绿、黄、红变成控制电路能处理的位模式。三种颜色至少要两位,我们约定绿为 00,黄为 01,红为 10。于是两组灯分别有两位输出 和 。
| 00 | 00 | 10 |
| 01 | 01 | 10 |
| 10 | 10 | 00 |
| 11 | 10 | 01 |
按每一列找 1,就可以读出
例如 A 灯高位为 1 的两行恰好都是 ;A 灯低位只在状态 01 为 1,因此是 。B 灯也是同样按列推导。我们由此确定了输出逻辑,而下一状态的两个式子确定了状态更新逻辑。
到这里,这个状态机的输入、状态、下一状态及输出已经都能用 bit 和布尔函数表达。我们可以给定当前状态及两条路的传感器值,算出下一状态;也可以只根据当前状态,算出两组灯的控制编码。把这些逻辑实际接到状态寄存器周围的完整电路图,是后续继续做的内容。
来源与补全:据 2026-09-29 A、B 完整转写,核对 Lecture 6 PDF 至约 253 页;完整 FSM 原理图接下一课。主从结构的逐阶段工作过程、计数关系和位宽计算为编者补全;NOR 与 FSM 原式错误就地纠正。截图沿用已核实的回放帧。